专业的微特电机产品发布平台
用户名: 密码: 注册
设为首页 加入收藏 联系我们
免费注册 企业免费建站
新技术论坛 会员产品发布
TB6600QQ群:70241714   步进电机论文   六轴工业机器人解决方案  
步进电机     驱动器     控制器     马达IC     伺服电机     无刷直流电动机     微特电机文献     工控器件     运动控制新产品     六轴工业机器人    
 当前位置:首页--驱动器--
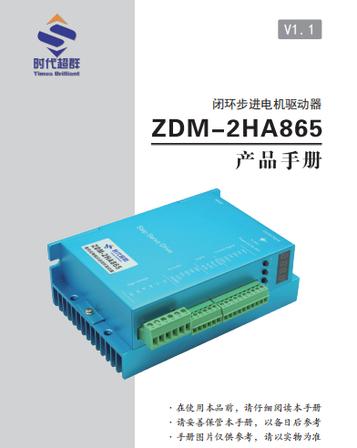
ZDM-2HA865 闭环驱动器的常见故障解决办法(LHL)
2026年10月29日

ZDM-2HA865 闭环驱动器的常见故障解决办法

报警代码:Er01~Er08,ALM 端子输出报警信号给 CM35D 控制器 DI | 报警码 | 故障名称 | 原因 | 解决办法 | 

|Er01 | 过流 | 电机绕组短路、驱动器内部损坏、电流参数设置过大、负载卡死 | 断电检查电机 A/B 相绕组有没有短路;降低运行电流 P010;检查机械是否卡死;仍然报警则驱动器损坏 

| |Er02 | 超速 | 转速超过 3000r/min、脉冲频率太高、电子齿轮设置错误 | 降低控制器输出脉冲频率;加大加减速时间;核对电子齿轮比 P006、P007;降低最高转速限制 |

 |Er03 | 位置超差(最常考!)| 负载太重、加速过急、编码器线松动 / 断线、PID 增益不合适、P004 跟踪误差阈值太小 |①检查编码器 EA/EB 接线、插头;②减轻负载、拉长加减速;③调整 PID(P104 位置环 P);④适当放大 P004 误差阈值;⑤皮带传动改成模式 P200=2 功角模式 |

 |Er04 | 过热 | 散热不良、密闭柜、长期满负载、风扇损坏 | 停机冷却;加装散热风扇;清理灰尘;降低持续工作电流;改善电柜通风 |

 |Er05 | 过压 | 输入电压过高、停机回馈电压冲高压,电源稳压差 | 核对供电 AC18~80V;检查电源;加制动电阻;降低减速速度 | 

|Er06 | 存储器故障 | 参数芯片读写出错 | 恢复出厂参数,重新设置;反复报错,驱动器损坏 |

 |Er07 | 编码器故障 | 编码器线断、5V 编码器供电异常、A/B 相序错误、编码器损坏 | 重点查编码器屏蔽线、VCC/EGND 5V;核对 EA EB 线序;更换编码器线或编码器 |

 |Er08 | 电机连接故障 | 电机相线 A+A-B+B - 断线、接触不良、电机损坏 | 断电测量电机两相绕组通断;重新紧固电机端子;更换电机线 |

无报警但是异常的常见故障

  1. 驱动器上电数码管正常,给脉冲电机不转

    • 原因:ENA 使能信号没导通、脉冲方向 PU/DR 线接反 / 断线、控制模式选错、细分参数不匹配

    • 解决:检查 CM35D 过来的 DO 使能电平;核对脉冲信号 5V/24V;确认 P200 闭环模式;单独强制使能测试

  2. 电机抖动、嗡嗡响、运转不平稳

    • 原因:零点没校准、PID 增益太大、编码器同轴偏心、机械共振、相线接错

    • 解决:重新编码器调零;降低位置环 / 速度环 P;检查联轴器同轴;降低增益,开启滤波

  3. 定位尺寸不准,每次走的距离不一样

    • 原因:电子齿轮设置错误、编码器分辨率不匹配、编码器线干扰、脉冲丢失

    • 解决:重新核算电子齿轮;编码器线用双绞屏蔽线,和动力线分开走线,单端接地;检查脉冲最高频率

  4. 电机转向反了

    • 解决:驱动器里改方向参数,或者调换 DR 方向信号线,也可以调换电机 A 相两根线

  5. PEND 到位信号不输出

    • 原因:到位信号有效电平设置不匹配、没有走完定位行程、驱动器故障

    • 解决:核对 PEND 输出极性;走完定位再看信号;万用表测量 PEND 端子

 通用排查顺序

  1. 先看驱动器数码管报警代码;断电检查接线:电机相线、编码器线、PU/DR/ENA 控制线、供电;

  2. 检查机械:有无卡死、负载过重、联轴器偏心;

  3. 核对参数:电机类型 P002、编码器分辨率、电子齿轮、P004 跟踪误差阈值、PID、P200 运行模式;

  4. 分开空载测试:脱开负载,判断是机械问题还是电气驱动器问题;

  5. 线路抗干扰:编码器屏蔽线单独布线,远离动力线缆。

总结

ZDM-2HA865 故障优先查看数码管报警代码。Er01 过流检查电机绕组与卡死;Er02 超速降低脉冲频率、调整电子齿轮;Er03 位置超差为最常见故障,检查编码器接线、减轻负载、调整加减速与 PID、合理设置跟踪误差阈值 P004;Er04 过热改善散热;Er05 过压检查供电;Er07 重点排查编码器线路与供电;Er08 检查电机相线。无报警不转检查 ENA 使能、脉冲方向信号;抖动不稳调整 PID 和编码器零点;定位不准检查电子齿轮和编码器干扰;排查顺序为先接线、再机械、再参数,空载区分故障位置


1.jpeg


设为首页   |   加入收藏   |   联系我们   |   站长留言   |   广告服务   |   友情链接   |   免费展示
网站实名:步进电机网 步进电机驱动器网 微特电机网 网站地图 新闻中心
版权所有:北京时代四维科技有限公司
© Copyright By www.zgbjdj.com
京ICP备11042559号-1